ЦХИХАИ: Ваш професионални произвођач мотора енкодера!

Широки производ

Схензхен Цхихаи Мотор Цо., Лтд., основана 2002. године, је апрофесионални произвођач микро ДЦ мотора и ДЦ редукционих мотора. Наш посао је почео са микро мотором, а затим је развио неколико серија ДЦ мотора за успоравање.

Стручни тим

Чланови нашег тима имају вишегодишње искуство и стручњаци су у својим областима. Имамо више од 210 квалификованих запослених и 26 техничких инжењера.

24Х Онлине Сервице

Потребе наших клијената су нам увек на првом месту. Пажљиво слушамо њихове бриге и радимо заједно на проналажењу решења.

Конкурентна цена

Нудимо конкурентне цене за све наше производе и радимо са нашим клијентима на креирању буџета који задовољава њихове потребе.

Шта је мотор енкодера?


Моторни енкодери су ротациони енкодери прилагођени да дају информације о брзини и/или положају осовине електромотора. Као и ротациони енкодери уопште, моторни енкодери су најчешће магнетни или оптички и производе сигнале који су или инкрементални или апсолутни.

Предности коришћења мотора енкодера


CHP-20GP-180 Dc Planetary Gear Motor

Верификација позиције

Када се гурне преко својих граница, корачни мотор ће се зауставити пре него што стигне до крајње тачке. Овај догађај се обично дешава када мотори нису адекватно специфицирани за апликације високог циклуса. Енкодер може пружити повратну информацију о положају на крају профила кретања, показујући да ли се корачни мотор зауставио пре него што је стигао до крајње позиције. Контролер упоређује бројање енкодера који дефинишу стварну позицију мотора са циљном позицијом мотора на крају потеза да би утврдио да ли постоји разлика. Ако се број енкодера не поклапа са стварном позицијом мотора, израчунава се и извршава корективни профил померања или кретања.
Верификација позиције користи најједноставнији алгоритам и врши се коришћењем најосновнијег контролера или микропроцесора; међутим, ова функција захтева чекање да се профил кретања заврши пре него што изврши прорачуне и исправке. Као резултат тога, оператери могу дуго чекати пре него што изврше корективни потез. Верификација позиције је идеално погодна за апликације са малим циклусом и малим обимом, као што су тест или лабораторијско окружење, или операције са ручним процесима где време циклуса није проблем.

Детекција застоја

Детекција застоја обавештава корисника/систем/машину чим дође до застоја мотора, елиминишући неизвесност да ли је мотор достигао циљну позицију или не. Напреднија функција од верификације положаја, детекција застоја омогућава контролеру да упоређује регистре бројања енкодера и циљне позиције мотора на континуираној основи уместо само на крају кретања. Поређење се одвија непрекидно у позадини. Као резултат, стање застоја се детектује одмах без чекања да мотор заврши празан циклус, тако да се корективни потези могу извршити раније.


Након откривања застоја, контролер такође може упозорити ПЛЦ, ПЦ или ХМИ вишег нивоа како би избегао поремећаје у целокупној функцији машине, или да затражи интервенцију од стране људског оператера. Чим контролер открије проблем у профилу померања, он покреће корективну акцију. Детекција застоја је боља за апликације које су осетљиве на време или када су времена циклуса важна. То је минимални ниво функционалности за индустријско решење.

Превенција застоја

Иако значајно повећава функционалност система, детекција застоја не побољшава перформансе корачног мотора; и даље захтева од оператера да изврши корективни покрет и поново референцира осу на почетну позицију. Превенција застоја, са друге стране, динамички и аутоматски прилагођава профил кретања да спречи застој, омогућавајући мотору да ради са константним обртним моментом како би дошао у тачан крајњи положај без застоја. Контролер интуитивно подешава брзину мотора где је обртни моменат довољан да задржи мотор у покрету и елиминише кашњење између стварног броја енкодера и циљног положаја мотора. На овај начин мотор наставља да ради, иако смањеном максималном брзином.
Скала смањења брзине је директно повезана са разликом у доступном обртном моменту мотора и обртном моменту који захтева профил кретања. У многим случајевима, промена брзине ће бити веома мала или неприметна за корисника. Док мотор завршава профил кретања и успешно достиже циљну крајњу позицију, компромис је повећано укупно време кретања.
Спречавање застоја нуди предности у односу на детекцију застоја ако операције не иду како је планирано због повећаног трења, варијације оптерећења или других фактора. У пракси, не бисте дизајнирали систем тако да погон/контролер стално прилагођава профил кретања. На крају, систему ће бити потребно више времена да заврши потезе, што би могло негативно утицати на укупан рад машине.

Серво контрола и повећан обртни момент мотора

Користећи повратне информације енкодера за серво контролу, корачни мотор повећава обртни момент мотора за веће динамичке перформансе. Са вршним обртним моментима до 50% вишим од номиналног обртног момента мотора, серво-контролисани систем корака мотора може да ради при већим стопама убрзања и са већом пропусношћу за брже циклусе машине.
 
Типови мотора енкодера


АЦ мотор енкодери

Индукциони мотори на наизменичну струју су исплативи, чврсти и издржљиви. Ови квалитети их чине посебно уобичајеним у широком спектру аутоматизованих система управљања машинама. Кодери мотора дају АЦ моторима већи степен контроле брзине него што би иначе имали. Пошто се мотори на наизменичну струју користе тако широко, већина примена даје предност отпорности на ударце и вибрације. Често се преферирају кодери са опцијама индустријских конектора као што су цевна кутија, закључавање или Мил-спец.

 
ДЦ мотор енкодери

Тачну брзину ДЦ мотора може бити посебно тешко контролисати без повратне спреге у затвореној петљи. Изоловано од остатка система, осовина намотане жице која се ротира унутар магнетног поља статора може се мерити са одређеном прецизношћу; у реалним апликацијама, моторни енкодери су често једини начин да се информише систем о тачној брзини ДЦ мотора.

 
Серво мотор енкодери

Мотори са трајним магнетом, или серво мотори, обично се користе у ситуацијама када је прецизност важнија од снаге. Серво моторни енкодери прате то и често су дизајнирани као апсолутни енкодери високе резолуције за употребу у системима затворене петље. Повратна информација инкременталног енкодера, када је спојена са одговарајућим контролним системом, може бити јефтинија алтернатива повратним информацијама за серво моторе.

 
Корачни мотор енкодери

Корачни мотори пружају информације о положају на основу свог дизајна, што их чини популарним, исплативим компонентама у системима отворене петље. Ова карактеристика их такође спречава да понуде прецизну контролу брзине, посебно када се терет често и нагло мења. Кодери корачног мотора обезбеђују повратну везу у затвореној петљи за прецизнију контролу и често су инкрементални да би побољшали контролу положаја својствену дизајну корачног мотора. Многи корачни мотори су компактне величине и погодни су за модуларне енкодере који не користе лежајеве.


Центар за производе


DC Planetary Gear Reduction Motor With Encoder

У апликацији за сечење по дужини

Енкодер са мерним точком говори контролном уређају колико је материјала унето, тако да контролни уређај зна када треба да сече.

CHP-20GP-180 Dc Planetary Gear Motor

У опсерваторији

Енкодери говоре актуаторима у којој се позицији налази покретно огледало пружањем повратне информације о позиционирању.

CHF-480WA HIGH Torque Motor

О дизалицама за подизање вагона

Прецизну повратну информацију о кретању обезбеђују кодери, тако да се дизалице подижу унисоно.

CHP-20GP-180 Dc Planetary Gear Motor

У прецизном систему за наношење серво етикета

Сигнал енкодера користи плц за контролу времена и брзине ротације боце.

480 Medium Speed High Torque Shaft Motor

У апликацији за штампање

Повратна информација од енкодера активира главу за штампање да креира ознаку на одређеној локацији.

480 Medium Speed High Torque Shaft Motor

Са великим дизалицом

Енкодери монтирани на осовину мотора дају повратну информацију о позиционирању тако да дизалица зна када да подигне или ослободи своје оптерећење.

GF5560-180 Dc Turboworm Gear Reduction Motor

У лифту

Енкодери говоре контролору када је аутомобил достигао тачан под, у исправном положају. Односно, повратна информација покрета енкодера за контролер лифта осигурава да се врата лифта отворе у равни са подом. Без енкодера, можда ћете се пењати у лифт или излазити из њега, уместо да једноставно излазите на раван под.

48GE Permanent Magnet DC Micro Plastic Gear Motor

На аутоматизованим монтажним линијама

Енкодери дају повратну информацију о кретању роботима. На линији за монтажу аутомобила, то може значити да роботске руке за заваривање имају тачне информације за заваривање на исправним локацијама.

Turntable Rotation Gear Motor CHW-9L370

Контрола положаја и брзине мотора енкодера


Правило 1: Енкодер за позиционирање

Добра препорука је да изаберете енкодер са бројем импулса већим од 360 степени подељено са потребном тачношћу угаоне позиције; другим речима, број држава који је четири до десет пута већи. За позиционирање изаберите енкодер са линијским драјвером (диференцијални сигнал).

Правило 2: Енкодер за високо прецизно позиционирање

Изаберите оптичке енкодере са линијским драјвером за високо прецизно позиционирање. Имају већу резолуцију, мање подрхтавања и нижи ИНЛ од интерполираних магнетних енкодера.

Правило 3: Енкодер за позиционирање са механиком

Изаберите магнетни енкодер са линијским драјвером и са умереним или малим бројем стања. Механичка редукција ће повећати резолуцију. Због механичког пуштања, систем неће моћи да користи високопрецизни оптички енкодер.

Rule 4: Encoder for High-Speed Control (>500 о/мин)

Изаберите енкодер са умереним или малим бројем стања и довољно високом оценом максималне брзине. Обично није потребан оптички енкодер високе прецизности. Добро правило које је обично довољно за већину апликација је (брзина у РПМ) × (резолуција кодера у ЦПТ) > 100,000.

Правило 5: Енкодер за контролу мале брзине (< 100 Rpm)

Изаберите енкодер са великим или веома великим бројем стања у комбинацији са брзим контролером.

 
Опције уградње за моторне енкодере
Кодери мотора са осовином

Традиционално, повратна спрега мотора се постиже помоћу енкодера са осовином спојеним директно на осовину мотора. Ово даје енкодерима мотора са осовином степен електричне и механичке изолације који други дизајни немају. Међутим, спајање енкодера са осовином за мотор захтева довољно дуго вратило мотора за сигурну монтажу. Лоше спојена спојница може негативно утицати на перформансе мотора променом угла осовине. У многим дизајнима, кућиште звона или одстојник се користи између мотора и енкодера. Ова разматрања обично повећавају цену кодерима мотора са вратилом.

Енкодери са пролазним отвором, слепим шупљим отвором/шупљом осовином и мотором са главчином

Енкодери са пролазним и слепим шупљим отвором/шупљим вратилом се лакше инсталирају од пакета са вратилом: монтирају се директно на вратило мотора преко пролазне обујмице вратила и обично користе флексибилну челичну привезну руку за причвршћивање на кућиште мотора. Нека кућишта са отвором се причвршћују преко кућишта компатибилног са мотором, као што је Ц-фаце дизајн. Овај приступ не захтева одвојену спојницу или накнадно поравнање вратила. Енкодери мотора са пролазним отвором не обезбеђују електричну изолацију осим ако нису опремљени непроводним уметцима и монтажним чаурама. Већина енкодера мотора са пролазним и слијепим шупљим отвором/шупљим вратилом обично имају лакше лежајеве и структуру кућишта и због тога су обично нижи од модела са вратилом.

Модуларни моторни кодери

Модуларни енкодери имају диск енкодера који је монтиран директно на осовину, без склопа лежаја. Одвојени сензорски модул је подржан кућиштем за лаку употребу. Предности овог дизајна су компактна величина и нижа цена због смањених механичких компоненти. Поред тога, недостатак лежајева омогућава енкодеру да ради при веома великим брзинама – 30,000 РПМ или више – и без отпора или стартног обртног момента. Модуларни енкодери могу бити подложни ударцима и вибрацијама, због одсуства лежајева или стабилизирајуће структуре кућишта. Још један недостатак је што већина дизајна захтева додатне напоре за инсталацију како би се осигурало да су диск и сензор правилно поравнати и размакнути.

Моторни енкодери на прстену

Попут модуларних енкодера, али већег обима, прстенасти моторни енкодери укључују сензорски склоп монтиран на кућиште мотора и магнетни точак монтиран на осовину мотора. Резултат је обично отпорнији на ударце, вибрације и загађиваче од оптичког енкодера, али магнетни точак може поставити додатне механичке захтеве самом мотору. Због тога су енкодери који се монтирају на прстен посебно корисни у апликацијама за тешке услове рада које укључују снажније моторе са робуснијим оквирима. Прстенасти енкодери користе релативно грубу резолуцију у поређењу са оптичким енкодерима и погодни су само за повратне информације о брзини и смеру.

Mini DC Worm Motor With Encoder

Шта треба узети у обзир при избору кодера?

Тип сигнала

Кодери пружају информације о позиционирању објекта у облику сигнала који се преносе на уређај. Старији, иако поуздани, аналогни енкодери користе аналогни сигнал за ово. Аналогни енкодери су популарни због своје компатибилности са многим индустријским контролерима. Најчешћи сигнали су 0-10 В и 4-20 мА. У овом случају, излазни напон је подложнији сметњама и отпорности ожичења. Струјни излаз је отпорнији на електрични шум и има мали губитак сигнала при преносу података преко дугих каблова. Истовремено их успешно замењују индустријски енкодери са дигиталним сигналом. Поред тачности преноса, компатибилни су и са савременим индустријским интерфејсима.

Компатибилност

Компатибилност са интерфејсима индустријске аутоматизације. Док индустријски системи прелазе на потпуну аутоматизацију, важно је одабрати енкодере који су погодни за интеракцију са изабраним интерфејсом, на пример, ПрофиНет или ПрофиБус компатибилни.

Степен заштите

Степен заштите је подједнако важан параметар. Нарочито ако користите енкодер у тешким условима рада, као што су повишене температуре због загревања мотора.

Произвођач

Иако овакву опрему сада нуде многи произвођачи, квалитет и поузданост су параметри које не поштују сви. Уколико желите да набавите опрему која ће радити беспрекорно, и пружати податке са максималном тачношћу и брзином, боље је да нас контактирате.

 
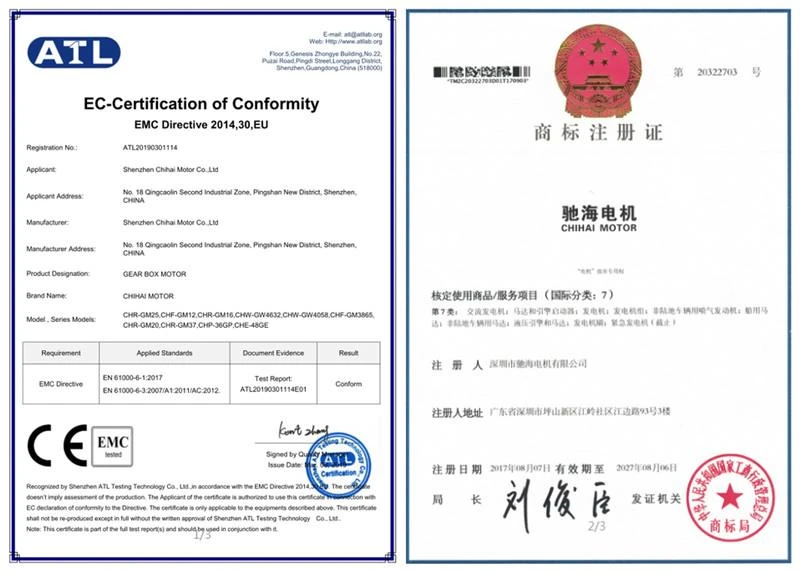
Наши сертификати и мотор енкодера


productcate-800-572

productcate-730-730

ЦХИХАИ МОТОР

productcate-730-730

ЦХИХАИ МОТОР

productcate-730-730

ЦХИХАИ МОТОР


Често постављана питања о мотору енкодера

П: Шта је мотор енкодера?

О: Моторни енкодер је ротациони енкодер монтиран на електрични мотор који обезбеђује повратне сигнале затворене петље праћењем брзине и/или положаја осовине мотора. Доступне су различите конфигурације енкодера мотора као што су инкрементални или апсолутни, оптички или магнетни, и осовина или главчина/шупље вратило, између осталог.

П: Можете ли да додате енкодер у мотор?

О: Сам по себи, ДЦ мотор се не може контролисати као серво мотор или корачни мотор. Али додајте енкодер и откључавате пуни потенцијал ДЦ мотора. Користећи овај приступ, можете искористити једноставност, равномеран обртни момент и лагани профил једносмерног мотора за своју контролисану примену.

П: Како ради серво мотор кодера?

О: Кодери користе различите врсте технологија за креирање сигнала, укључујући: механичку, магнетну, отпорну и оптичку – оптичка је најчешћа. У оптичком сенсингу, енкодер даје повратну информацију на основу прекида светлости.

График испод приказује основну конструкцију инкременталног ротационог енкодера користећи оптичку технологију. Сноп светлости емитован из ЛЕД-а пролази кроз Цоде Диск, који је украшен непрозирним линијама (слично као жбице на точку бицикла). Како се осовина енкодера ротира, светлосни сноп са ЛЕД-а се прекида непрозирним линијама на диску са кодом пре него што га покупи фотодетекторски склоп. Ово производи импулсни сигнал: лампица=укључена; није искључено светло =. Сигнал се шаље на бројач или контролер, који ће затим послати сигнал да произведе жељену функцију.

П: Која је сврха кодера?

О: Енкодер је сензорски уређај који пружа повратну информацију. Кодери претварају кретање у електрични сигнал који може да прочита нека врста контролног уређаја у систему контроле кретања, као што је бројач или ПЛЦ. Кодер шаље повратни сигнал који се може користити за одређивање положаја, бројања, брзине или правца.

П: Да ли је кодер АЦ или ДЦ?

О: Кодери се првенствено користе у контроли брзине и положаја индукционих мотора наизменичне струје и ДЦ мотора.

П: Које су различите врсте мотора кодера?

О: Енкодер је класификован у четири типа: механички, оптички, магнетни и електромагнетни индукциони типови. Постоје четири врсте информација које су неопходне за ротацију мотора са високом прецизношћу: количина ротације, брзина ротације, правац ротације и положај ротације.

П: Која је разлика између апсолутних и инкременталних кодера?

О: Кодери могу производити инкременталне или апсолутне сигнале. Инкрементални сигнали не указују на одређену позицију, само да се позиција променила. Апсолутни кодери, с друге стране, користе различиту „реч“ за сваку позицију, што значи да апсолутни енкодер даје и индикацију да се позиција променила и индикацију апсолутне позиције енкодера.

П: Које су врсте технологије кодера?

О: 1) Оптички енкодер:
Оптички енкодер је један од најчешће коришћених енкодера и састоји се од извора светлости, окретног диска и кола детектора светлости. Када се напаја на извор светлости или је ЛЕД укључен и у крајњој супротности, тај извор светлости је фотодетектор, а између се поставља диск енкодера. Диск енкодера се састоји од црног диска који има драгоцено изрезане рупе између, кроз рупе светло прима фотодетектор, а прекида се када нема рупе. Ово чини светлосни импулс који микроконтролер обрађује и затим одређује смер у коме се ротира, миш је одличан пример овог типа енкодера.
2) Линеарни енкодер:
Линеарни енкодер је тип енкодера који се углавном користи у индустријској аутоматизацији и контроли. То је уређај који има линеарну скалу која одређује њен положај. На ваги се налази сензор, он може да очита скалу и одреди њен положај. Дигитални нониус калипер је одличан пример линеарног енкодера. Линеарни енкодери могу или не морају бити апсолутни или инкрементални. Овај тип енкодера се користи у високо прецизним инструментима као што су стругови и индустријски алати за аутоматизацију.
3) Апсолутни кодер:
Један од најзанимљивијих кодера о којима сте могли да научите је апсолутни енкодер. За разлику од инкременталног енкодера који обезбеђује непрекидне токове битова током ротације, апсолутни енкодер је тип енкодера који емитује јединствене битове речи за сваку позицију у простору. Ово обезбеђује већу резолуцију од других типова инкременталних енкодера, такође се може прилагодити различитим типовима микроконтролера за боље перформансе.
4) Инкрементални кодер:
Инкрементални енкодер је још један најчешћи тип енкодера који се обично користи за различите врсте апликација. То је енкодер који претвара угаоно кретање у дигитални/аналогни сигнал у зависности од типа енкодера. Инкрементални енкодер се може користити за одређивање положаја осовине мотора и углавном се користи у серво моторима.

П: Шта узрокује квар кодера мотора?

О: Најчешћи узрок квара енкодера је искривљена/савијена осовина која више не лежи правилно на лежајевима, проблем који се такође назива излијевање вратила. Искривљена осовина додатно оптерећује унутрашње лежајеве и може довести до квара лежаја и евентуалног прегревања енкодера.

П: Како тестирате енкодер?

О: Укључите енкодер, полако ротирајте осовину и посматрајте очитавање напона на мултиметру. Проверите очитавања напона у односу на очекиване нивое напона који су наведени у техничком листу енкодера. Напон би требало да се мења како се осовина окреће, што указује да енкодер ради исправно.

П: Колико су прецизни моторни кодери?

О: Тачност енкодера се мери у лучним минутама или лучним секундама са 20 лучним минутама (0.3 степена) или се генерално сматра енкодером високе прецизности са неким прецизним уређајима реда величине 5 лучних секунди (0,0014 степени) . Тачност очитавања енкодера може бити умањена вишеструким изворима грешака.

П: Зашто је мој мотор без четкица тако гласан?

О: У мотору без четкица, трајни магнет улази у ваздушни отвор отприлике дуж радијалног правца и генерише радијалну силу на статор и ротор, изазивајући тако електромагнетне вибрације и шум.

П: Шта је мотор енкодера 4к4?

О: То је 4ВД енкодер за пребацивање преносне кутије. 4ВД енкодер преносне кутије је део који окреће зупчаник унутар преносне кутије, омогућавајући вашем возилу да се пребаци у режим 4к4. Мотор енкодера мењача се налази на спољашњој страни преносног кућишта и причвршћен је за преносно кућиште са 3 вијка.

Ми смо професионални произвођачи мотора за кодирање у Кини више од 15 година, специјализовани за пружање висококвалитетних производа по мери. Срдачно вас поздрављамо на велепродаји мотора за енкодере на залихама овде из наше фабрике.

Pošalji upit